
miércoles, 11 de diciembre de 2019


martes, 10 de diciembre de 2019
jueves, 5 de diciembre de 2019

miércoles, 4 de diciembre de 2019
martes, 29 de octubre de 2019
2º Bcto. Tema 4. Sistemas lineales con parámetros
Con el enunciado del teorema debido al francés Eugène Rouché y al alemán Georg Ferdinand Fröbenius se hace posible resolver cualquier tipo de sistema de ecuaciones de primer grado, tenga o no solución. En esencia, este teorema se basa en el análisis del rango de las matrices representativas del sistema.
Dado un sistema de m ecuaciones lineales con n incógnitas, cuya expresión general sería:
se pueden definir su matriz de coeficientes C y su matriz ampliada A como:
Discusión y clasificación de sistemas lineales
Como consecuencia de la aplicación del teorema de Rouché-Fröbenius, los sistemas de m ecuaciones lineales con n incógnitas se pueden discutir y resolver con cierta rapidez. Así, se tiene que:
- Si los rangos de las matrices de los coeficientes y ampliada son iguales, el sistema es compatible (tiene solución). Si el número de incógnitas es igual a dicho rango, será determinado (una solución), y si el número de incógnitas es mayor que el rango, el sistema es indeterminado (infinitas soluciones).
- Cuando los rangos de las matrices de los coeficientes y ampliada son distintos, el sistema es incompatible (no tiene solución).
Discusión de un sistema por el teorema de Rouché-Fröbenius.
Resolución por el teorema de Rouché-Fröbenius
Para resolver un sistema de ecuaciones lineales basándose en el teorema de Rouché- Fröbenius, se procede del modo siguiente:
- Se discute el sistema, analizando los rangos de las matrices de coeficientes y ampliada.
- Si el sistema es compatible determinado, se toma el menor de la matriz de los coeficientes que ha dado el rango.
- El sistema equivalente que resulta se resuelve por la regla de Cramer .
4.2 Regla de Cramer y forma matricial.
Dado el sistema u1x+v1y+w1z=b1
u2x+v2y+w2z=b2
u3x+v3y+w3z=b3

4.3 Resolución de sistemas de cuatro ecuaciones.
4.4 Discusión de un sistema con parámetros.
1. Hallamos el rango de la matriz de los coeficientes (rango C = r ).
2. Calculamos el rango de la matriz ampliada (rango A =
3. Aplicamos el teorema de Rouché.
·
r = r' Sistema
Compatible.
- r = r'= n
Determinado.
- r = r'≠ n
Indeterminado.
·
r ≠ r' Sistema
Incompatible.
4. Si el sistema es compatible determinado se
resuelve por la regla de Cramer (se puede resolver mediante el método de Gauss
que es mucho más fácil).
5. Si el sistema es compatible indeterminado se
resuelve teniendo en cuenta que
·
El número de ecuaciones = rango
·
El número de parámetros = nº de incógitas menos el rango
miércoles, 2 de octubre de 2019
2 Bachillerato. Tema3 DETERMINANTES
Nos apoyamos en los siguientes apuntes
1. Determinantes de orden 2 y 3 por Sarrus.
1.1 ¿Qué es el determinante de una matriz?
1.2 Determinante de una matriz de orden 2 y 3 por Sarrus.


1.3 Casos en que el determinante es cero.
2. Propiedades de los determinanes.
2.1 Cambiar líneas paralelas CAMBIA DE SIGNO..
2.2 Cambiar una línea por combinación lineal de otras NO CAMBIA DETERMINANTE.
2.3 Determinante de una matriz y su traspuesta ES EL MISMO.
2.4 Descomponer en suma. Los dos determinantes han de tener todas las lineas iguales a la original,menos una que es la suma.
2.5 Multiplicación por un número. Se multiplica solo una línea por dichonúmero.
2.6 Determinante del producto de dos matrices.Igual al producto de los determinantes.
3. Desarrollo de un determinante por los elementos de una línea.
3.1 Menor Complementario.

3.2 Adjunto.
3.3 Desarrollo práctico por adjuntos.
4. Matriz Inversa.
4.1 Matriz Adjunta.

4.2 Matriz Inversa.
4.3 Calculo de la Matriz Inversa.
4.4 REGLA DE ORO.No se puede calcular inversas cuando:
5.1 Resolución de ecuaciones matriciales.
5.2 Resolución de ecuaciones con determinantes.
6. Rango de una matriz.
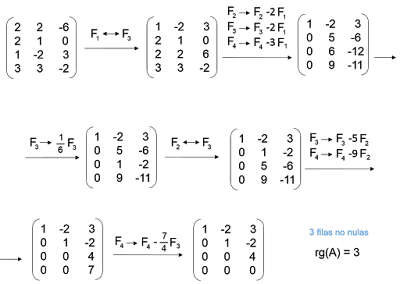
6.1 Calculo del RANGO por GAUSS.
vamos haciendo ceros mediante combinacion lineal de lineas hasta conseguir lo siguiente.
6.2 Calculo del rango matriz 3x3.
6.3 Vectores linealmente independientes o dependientes.
6.4 Discursion del rango de una matriz en función de un parametro.
1. Determinantes de orden 2 y 3 por Sarrus.
1.1 ¿Qué es el determinante de una matriz?
1.2 Determinante de una matriz de orden 2 y 3 por Sarrus.


1.3 Casos en que el determinante es cero.
- Una línea es nula.
- Dos líneas paralelas son iguales.
- Dos líneas paralelas son proporcionales.
- Una línea es combinación lineal de otras paralelas a ellas.
2. Propiedades de los determinanes.
2.1 Cambiar líneas paralelas CAMBIA DE SIGNO..
2.2 Cambiar una línea por combinación lineal de otras NO CAMBIA DETERMINANTE.
2.3 Determinante de una matriz y su traspuesta ES EL MISMO.
2.4 Descomponer en suma. Los dos determinantes han de tener todas las lineas iguales a la original,menos una que es la suma.
2.5 Multiplicación por un número. Se multiplica solo una línea por dichonúmero.
2.6 Determinante del producto de dos matrices.Igual al producto de los determinantes.
3. Desarrollo de un determinante por los elementos de una línea.
3.1 Menor Complementario.

3.2 Adjunto.
3.3 Desarrollo práctico por adjuntos.
4. Matriz Inversa.
4.1 Matriz Adjunta.

4.2 Matriz Inversa.
4.3 Calculo de la Matriz Inversa.
Metodo Gauss-Jordan
4.4 REGLA DE ORO.No se puede calcular inversas cuando:
- La matriz no es cuadrada .
- Su determinante es 0.
5.1 Resolución de ecuaciones matriciales.
5.2 Resolución de ecuaciones con determinantes.
6. Rango de una matriz.
6.1 Calculo del RANGO por GAUSS.
vamos haciendo ceros mediante combinacion lineal de lineas hasta conseguir lo siguiente.

6.2 Calculo del rango matriz 3x3.
6.3 Vectores linealmente independientes o dependientes.
6.4 Discursion del rango de una matriz en función de un parametro.
viernes, 20 de septiembre de 2019
2. Bachillerato. Tema2. Matrices.
Complementaremos con los apuntes hasta la pagina 13.
También os dejo un ppt que en 5 minutos da una idea general del TEMA
PACO MATES nos explica muy bien este tema con sus videos de Pildoras Matemáticas.aqui
TEMA 2. MATRICES.
1. Tipos de Matrices.
1.1 Definición de matriz.
Una matriz es un conjunto ordenado en
una estructura de filas y columnas. Los elementos de
este conjunto pueden ser objetos matemáticos de muy variados tipos, aunque de
forma particular, trabajaremos exclusivamente con matrices formadas por números reales.Normalmente las
matrices son designadas por letras mayúsculas.
Los elementos
de una matriz se identifican por la fila y la columna que ocupan. Así,
designaremos por a32 el elemento que está situado en la tercera fila
y segunda columna de la matriz A.
El número de
filas y columnas que tiene una matriz se llama dimensión de
la matriz.
Dos matrices
son iguales si son de igual dimensión
y coincide el valor de los elementos que
ocupan la misma posición en ambas.


1.2 Tipos de matrices según su forma.

1.3 Tipos de matrices según sus elementos.

1.2 Matriz traspuesta.


2. Operaciones con matrices.
Este video esta muy instructivo
2.1 SUMA Y RESTA.

2.2 Producto número por matriz.

2.3 PRODUCTO MATRICES. Repasa los conceptos. Para multiplicar matriz A por matriz B tienen que suceder que A (m x n ) y B (n x p) . Es decir, numero de columnas de A coincidir con numero filas de B.

Veamos un video que agrupa estas operaciones:
2.4. PROPIEDADES
No conmutativas. No es lo mismo AxB que BxA ( en muchos casos es que alguno de ellas no se puede realizar)
No Simplifican. Quiere decir que AxB =AxC no da como conclusión B=C. No es verdad.
3. Potencias de Matrices
La potencia de una matriz no siempre se puede calcular. Sólo es posible cuando la matriz es cuadrada, es decir, cuando tiene el mismo número de filas que de columnas.
La peculiaridad de la potenciación de las matrices es que, en muchas matrices, las potencias siguen un patrón. Por ejemplo, las potencia -ésima de una matriz diagonal es también una matriz diagonal cuyos elementos de la diagonal son las potencias -ésimas de los elementos de la diagonal de la matriz :
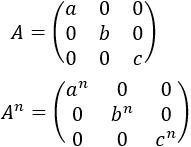
Por tanto, para muchas matrices, podemos encontrar una fórmula que nos proporcione la potencia -ésima sin la necesidad de calcular todas las potencias.
Para encontrar esta fórmula, tenemos que fijarnos en:
- La relación entre el exponente de la potencia y los elementos de la matriz. Por ejemplo, puede que algún elemento de la matriz sea el propio exponente.
- La paridad del exponente. Por ejemplo, puede ocurrir que las potencias pares sean de una forma y las impares de otra.
- Si hay distintos patrones. Por ejemplo, los exponentes múltiplos de un número pueden tener un patrón distinto a los que son múltiplos de otro.
- La variación de los signos. Por ejemplo, las potencias pares y las impares pueden cambiar de signos.
- Repetición. Por ejemplo, puede haya varias matrices que se repiten consecutivamente.
En definitiva, para obtener la fórmula tenemos que observar las primeras potencias y emplear nuestra intuición. Normalmente, con el cálculo de las primeras 3 ó 5 potencias, podremos deducir la fórmula. (MATRICES CÍCLICAS)
4. Aplicación de las matrices a la resolución de problemas.
4.1 Organización de datos.
4.2 Representación matricial de un sistema.

ver mas ejemplos en el siguiente enlace
Suscribirse a:
Entradas (Atom)